폐기물 저장조 크레인이 스스로 움직이기까지
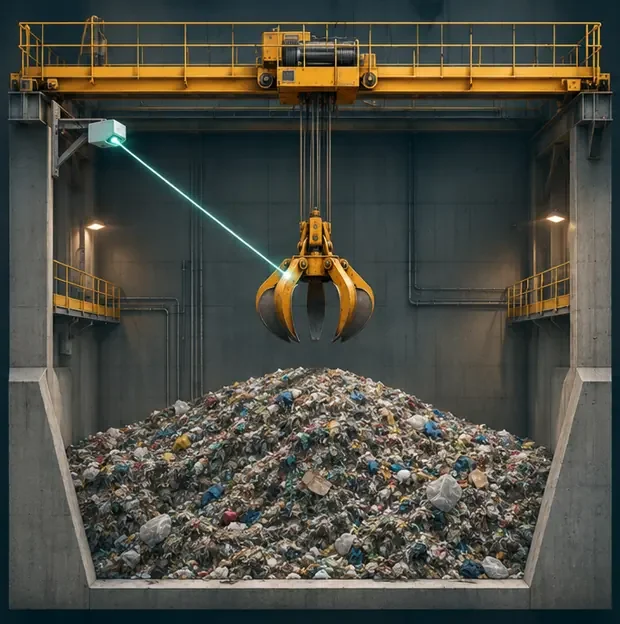
GS건설 대전 폐기물 처리시설의 천장 크레인은 라이다로 저장조를 3D로 읽고, 다음 할 일을 정해, PLC에 명령을 보내 스스로 움직입니다. 2025년에 시작해 지금 운영 중인 이 일을 한 편으로 정리하고, 부분별로 자세히 쓴 글을 안내합니다.
이 글의 목차
저장조 크레인이 하는 일
폐기물 처리시설의 저장조 위에는 천장 크레인이 있습니다. 트럭이 반입구에 쏟은 쓰레기를 옮겨 쌓고, 호퍼(소각로로 쓰레기를 넣는 투입구)에 넣습니다. 보통은 운전자가 저장조를 내려다보며 직접 조작합니다.
몽키소프트는 GS건설의 대전 폐기물 처리시설에서 이 크레인이 스스로 움직이게 하는 일을 맡았습니다. 2025년에 시작했고 지금 실제 운영 중입니다. 같은 고객의 금곡동 매립장에서도 라이다 3D 가시화와 안전 인터락, 운행과 장애 이력을 묶어 크레인 운전 지원과 자율운행을 구축했습니다.
라이다로 저장조를 읽습니다
자율운행은 저장조 안을 읽는 데서 시작합니다. 라이다 4대가 쌓인 쓰레기의 높이와 호퍼 레벨을 3D로 실시간 인식합니다.
크레인 집게가 더미를 가리는 순간에는 라이다가 쓰레기 대신 집게를 봅니다. 이때 화면의 높이가 틀리지 않게 하는 방법은 「크레인 집게가 쓰레기를 가리면, 운전 화면에는 어떤 높이가 뜰까?」에 썼습니다.
다음 할 일을 정하고 PLC로 움직입니다
크레인은 인식한 정보로 다음 할 일을 정하고, PLC에 Modbus TCP로 명령을 보내 움직입니다.
호퍼를 먼저 채울지 트럭 앞을 먼저 치울지는 「트럭이 기다리는데 크레인은 왜 소각로 쪽으로 갈까?」에, 집게가 벽이나 호퍼에 부딪히지 않는 경로는 「시뮬레이터 속 집게가 벽을 뚫고 들어간 이유」에 썼습니다. 두 글은 시뮬레이터에서 확인한 내용입니다.
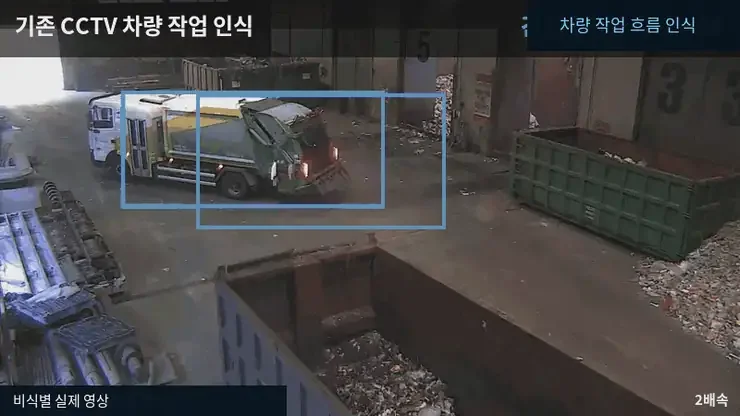
반입장 CCTV는 게이트마다 트럭이 다녀간 기록을 남깁니다. 한 번 온 트럭을 두 번 세던 문제를 고친 과정은 「한 번 다녀간 트럭이 두 번 집계된 이유」에 있습니다.
운전자에게 남기는 기록
크레인이 스스로 움직여도 운전자는 무엇이 언제 어떻게 움직였는지 알아야 합니다. 그래서 운전자 로그와 통계 리포트, 현장 조작 화면(HMI), 3D 관제 화면, 외부 제어 화면을 함께 제공합니다.
크레인 자율운행은 현장마다 저장조 구조와 기존 PLC, 운영 방식이 달라 이것부터 확인합니다. 지금 쓰는 크레인과 PLC를 알려 주시면 어디까지 자동으로 바꿀 수 있을지 정리해 드립니다.