화면 속 집게가 벽을 뚫고 지나갔다
크레인 시뮬레이터의 경로를 고친 기록
이 글의 목차
집게가 벽 속으로 들어간 이유
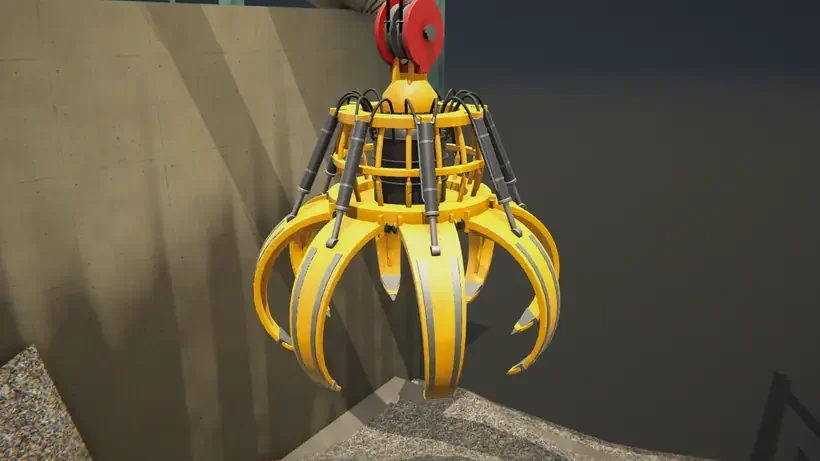
크레인 시뮬레이터에서 집게를 벽 가까이 내렸습니다. 집게의 중심은 벽 앞에 멈췄는데, 발톱을 펼치자 끝이 벽 속으로 들어갔습니다. 처음 계산한 경로에는 집게가 벌어지는 폭이 빠져 있었습니다.
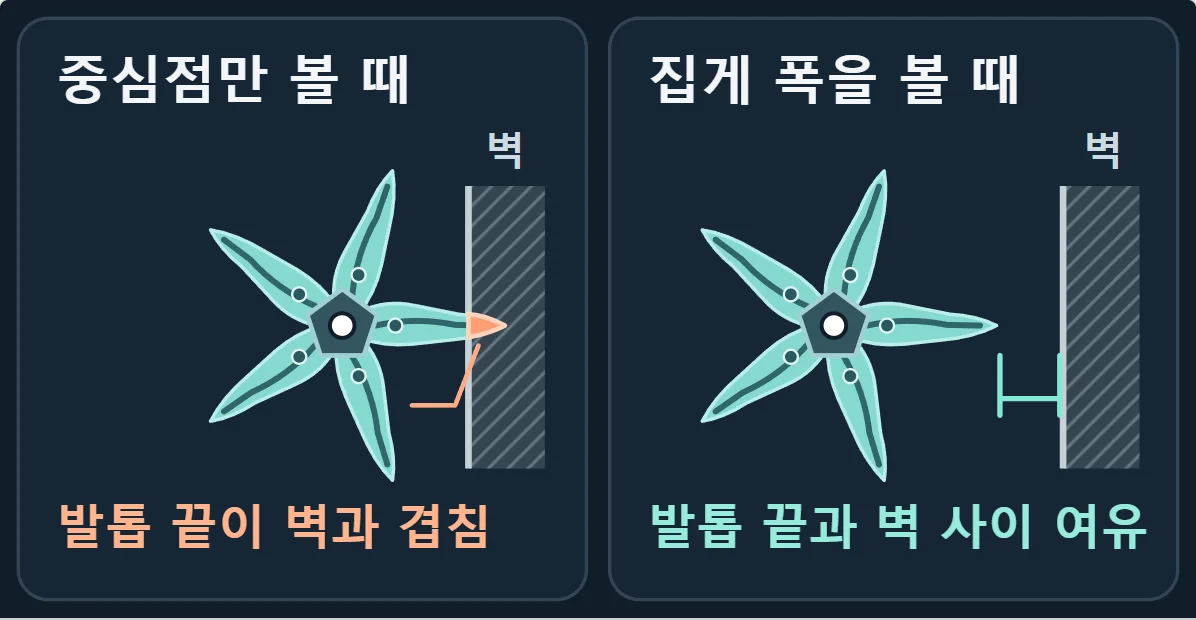
벽가의 쓰레기를 집는 자리
벽 가까이에서는 매달린 집게가 옆으로 흔들릴 여유도 필요합니다. 개발팀은 집게 중심을 벽에서 한 칸 안쪽에 두고 발톱을 펼치도록 경로를 바꿨습니다. 그 자리에서도 발톱은 벽 쪽 쓰레기에 닿습니다.
투입구 앞에서 먼저 들어 올립니다
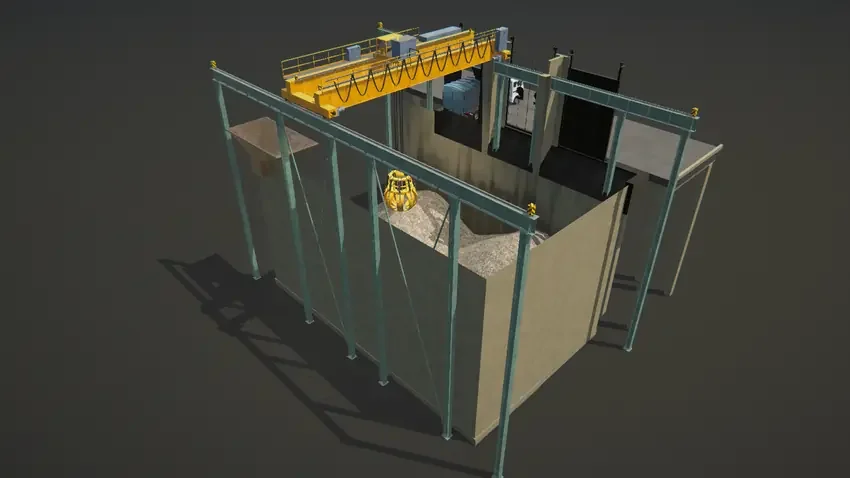
소각로로 보낼 쓰레기를 담는 통을 호퍼라고 합니다. 처음 만든 경로에서는 집게가 호퍼 옆까지 간 뒤 위로 올라갔습니다. 이대로 움직이면 모형의 발톱이 호퍼 옆면을 통과합니다. 경로를 고친 뒤에는 호퍼 앞에서 집게부터 테두리보다 높이 올립니다. 그 높이에서 안쪽으로 옮긴 다음 발톱을 엽니다.
경로와 구조물 모형을 고친 뒤, 집게의 흔들림을 줄이는 기능을 켜고 끈 상태로 각각 6시간씩 가상 운전을 돌렸습니다. 두 시험에서 집게가 흔들려 움직인 자리까지 확인했습니다. 검사한 위치에서 집게가 벽이나 호퍼 등 구조물과 겹친 경우는 한 건도 없었습니다.
자료
몽키소프트 크레인 자율운전 시뮬레이터 개발 기록 「그랩은 점이 아니다」. 치수와 시험 결과는 이 3차원 모형을 기준으로 합니다.